[DynamicObjectCrossing] follow | 15.8m/s steer=-0.002
[ControlLoss] follow | 13.6m/s steer=-0.001
[DynamicObjectCrossing] follow | 17.0m/s steer=0.324
[ControlLoss] follow | 16.9m/s steer=-0.015
[DynamicObjectCrossing] follow | 9.9m/s steer=-0.0
[ControlLoss] follow | 10.8m/s steer=-0.0
[DynamicObjectCrossing] follow | 0.0m/s steer=-0.0
[ControlLoss] follow | 9.6m/s steer=0.002
[SignalizedJunctionRightTurn] follow | 8.4m/s steer=-0.001
[DynamicObjectCrossing] follow | 9.4m/s steer=-0.004
[DynamicObjectCrossing] follow | 15.4m/s steer=-0.307
[DynamicObjectCrossing] follow | 9.9m/s steer=0.001
[DynamicObjectCrossing] follow | 0.0m/s steer=-0.001
[DynamicObjectCrossing] follow | 9.4m/s steer=0.001
[ControlLoss] follow | 16.1m/s steer=-0.001
[DynamicObjectCrossing] follow | 14.8m/s steer=0.001
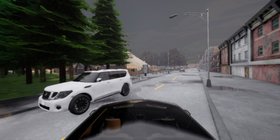
[DynamicObjectCrossing] follow | 10.9m/s steer=0.75
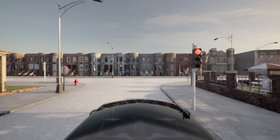
[SignalizedJunctionRightTurn] follow | 7.9m/s steer=-0.0
[ControlLoss] follow | 10.8m/s steer=0.001
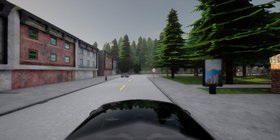
[DynamicObjectCrossing] follow | 9.6m/s steer=0.0
[ControlLoss] follow | 9.9m/s steer=0.0
[DynamicObjectCrossing] follow | 16.9m/s steer=0.0
[DynamicObjectCrossing] follow | 16.3m/s steer=0.031
[DynamicObjectCrossing] follow | 0.0m/s steer=-0.001
[SignalizedJunctionRightTurn] follow | 3.0m/s steer=-0.0
[ControlLoss] follow | 9.5m/s steer=0.001
[DynamicObjectCrossing] follow | 15.9m/s steer=0.0
[SignalizedJunctionRightTurn] follow | 5.8m/s steer=0.0
[SignalizedJunctionRightTurn] follow | 2.9m/s steer=-0.0
[ControlLoss] follow | 10.0m/s steer=-0.002